手机:13306482673
地址:青岛城阳长城南路6号首创空港国际中心
在制造业柔性化转型的大背景下,“多品种、小批量”正在成为产线常态。传统依赖精密夹具和固定工位的刚性生产方式,面对频繁换型的需求显得力不从心。3D视觉引导机器人的出现,为这一难题提供了系统性的解决路径。
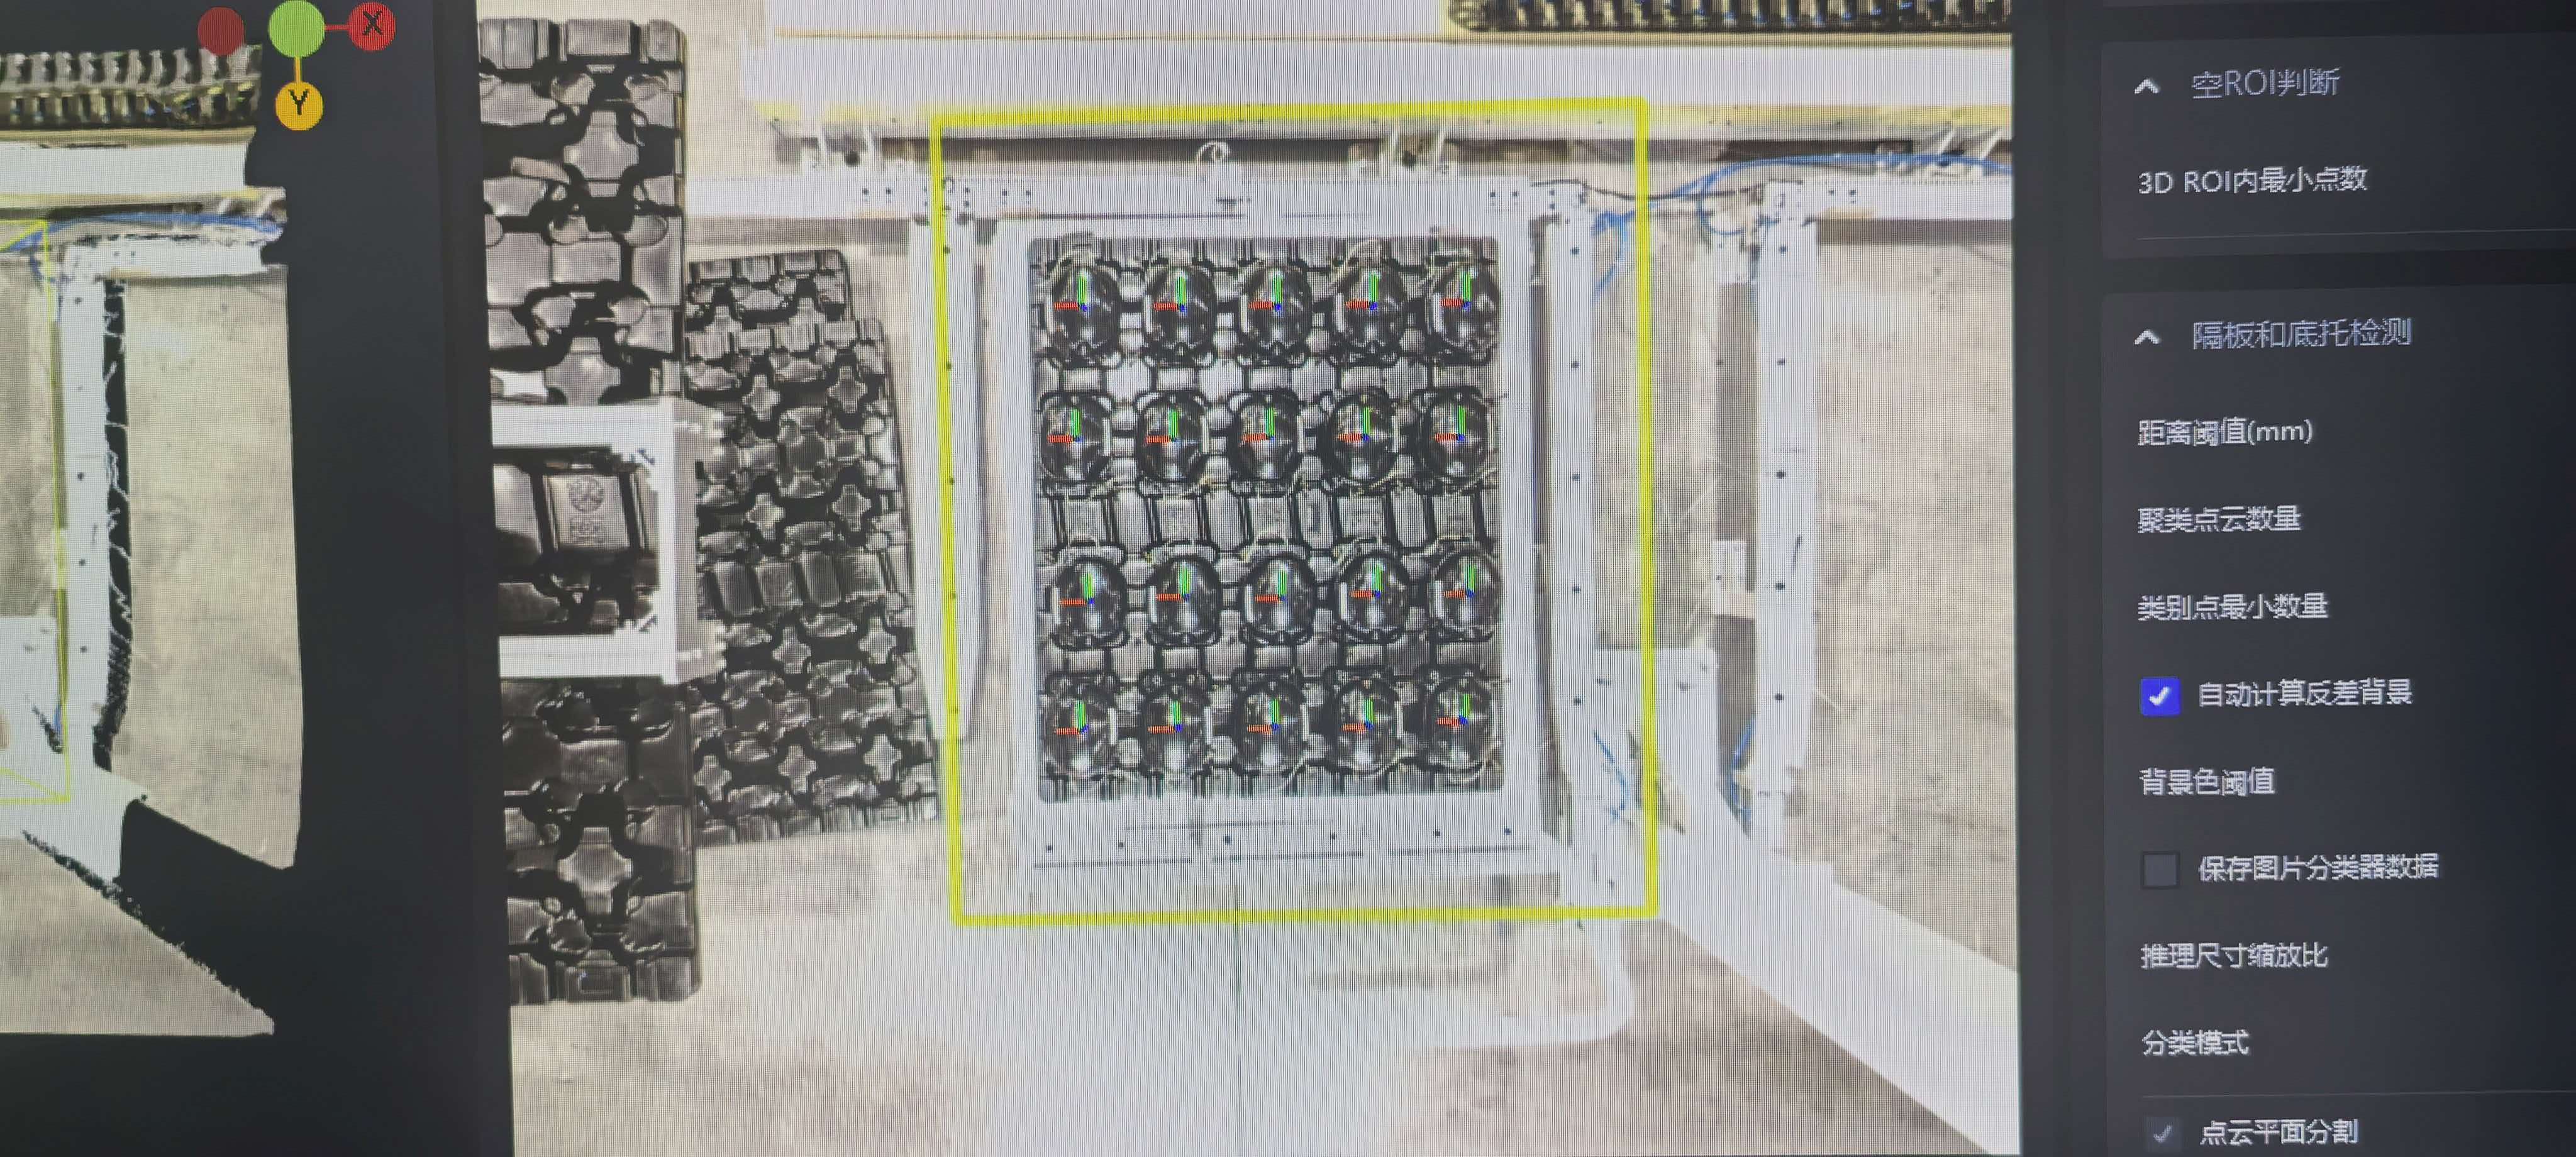
3D视觉引导系统的技术架构
一套完整的3D视觉引导系统通常包含四个核心层级:
感知层由3D相机和光源组成,负责获取场景的三维数据。根据应用需求,可选择结构光、双目视觉、激光三角测量等不同技术路线。相机安装方式分为“眼在手上”(相机随机械臂运动)和“眼在手外”(相机固定在外部支架上)两种,前者适合大范围搜索,后者适合全局视野。
算法层是系统的核心职能所在,负责点云处理、工件识别、位姿估计和碰撞检测。近年来,深度学习算法的引入显著提升了复杂工况下的鲁棒性,尤其在工件遮挡、表面反光、堆叠密集等挑战性场景中表现优异。
决策层基于识别结果进行抓取规划,包括最优抓取姿态计算、运动路径规划和抓取顺序排序。这一步需要综合考虑机械臂的运动学约束、夹具的物理限制以及料框的几何边界。
执行层将规划结果转化为机器人的运动指令,通过手眼标定实现视觉坐标系与机器人坐标系的精确映射,引导机械臂完成实际作业。
四大核心应用场景
场景一:无序抓取。这是3D视觉引导最经典也是最具挑战性的应用。工件以随机姿态堆放在料框中,系统需要完成识别、定位、路径规划和碰撞回避的全流程。难点在于处理工件之间的搭接、遮挡,以及抓取末端的碰撞检测。
场景二:柔性上下料。在机床上下料场景中,3D视觉引导使机器人能够适应毛胚件的来料偏差,自动补偿位置偏移,省去对精密定位工装的依赖。换产时只需在软件中切换工件模型,无需更换硬件夹具。
场景三:高精度装配引导。在汽车零部件、电子器件等精密装配场景中,3D视觉引导可实现亚毫米级的定位精度,引导机器人完成插接、嵌合、焊接等操作,替代人工微调。
场景四:拆码垛与物流分拣。在仓储物流场景中,3D视觉引导机器人识别不同尺寸、不同摆放方式的箱体,自动规划拆垛或码垛路径,适应混合SKU的复杂场景。
部署3D视觉引导的关键考量
从评估到落地,需要关注几个核心指标:
精度需求。不同场景对精度的要求差异很大。无序抓取通常需要±0.5mm以内的定位精度,精密装配则要求±0.1mm甚至更高。选择相机和算法方案时,精度是第一筛选条件。
节拍要求。产线节拍决定了视觉系统的处理速度上限。从拍照、处理到输出坐标,整个视觉周期必须压缩在产线节拍之内。当前主流系统的单次处理时间可控制在数百毫秒以内。
环境适应性。真实产线的光照条件、粉尘、振动等因素都会影响成像质量。需要在硬件选型和算法设计上做好抗干扰处理。
换型效率。柔性产线的核心诉求是快速换型。优秀的3D视觉引导系统应支持基于CAD模型或点云模版的快速配置,新产品上线的适配时间从数天缩短至数小时。
从单工位到全产线的升级路径
对于制造企业而言,3D视觉引导的引入不必一步到位。建议从痛点最突出的单工位切入,验证效果后再逐步向上下游工位扩展。随着数据积累和算法优化,最终实现产线级的视觉引导全覆盖,构建真正的柔性智能生产线。