手机:13306482673
地址:青岛城阳长城南路6号首创空港国际中心
在工程机械、汽车零部件、重型装备等行业的车间里,有一种场景长期困扰着自动化改造团队:深料框上下料。
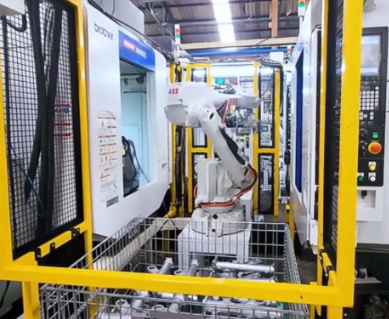
几十公斤甚至上百公斤的金属工件,杂乱无章地堆放在一米多深的料框里。工件相互堆叠、遮挡、卡嵌,料框内部光线昏暗,还可能有油污反光。人工操作时,工人需要弯腰探入深框,凭经验和手感找到合适的位置,把工件一件件取出来放到机床上。
这个场景,是工业自动化工人的“硬骨头”。传统自动化设备几乎无法适配,导致大量深框上下料岗位至今仍依赖人工。
深框抓取的四大技术挑战
深框无序抓取之所以难,不是因为某一个技术点突破不了,而是因为多个难点叠加在一起,形成了系统性挑战:
第一,视觉盲区。深框内部空间有限,工件堆叠遮挡严重,单次拍照无法获取所有工件的完整信息。传统2D视觉在深框场景下几乎失效,必须依赖高性能3D深度相机配合多角度扫描策略。
第二,环节干扰。油污、反光、金属表面高亮、框壁阴影......这些工业现场的“常态”对视觉算法是巨大的干扰。算法需要在复杂光照条件下依然保持稳定的识别能力。
第三,碰撞风险。机械臂深入狭窄的料框取件时,既要避开框壁,又要避开其他工件,双臂协同场景下还要避免两臂相互干涉。路径规划算法必须在毫秒级别内完成避障计算。
第四,坐标偏移。如果机器人搭载在移动底盘上,每次停靠位置的微小偏差都会导致坐标系偏移。深框抓取时对末端定位精度要求极高,毫米级的偏差就可能导致抓空或碰撞。
技术突破:从实验室到产线
2026年,深框无序抓取技术取得了实质性突破,已经从实验室走进了真实产线。在视觉层面,高性能3D深度相机配合全局视觉融合识别算法,一次扫描即可精准获取料框内所有可见工件的位置与姿态信息,对于被遮挡的工件,系统会在取走上层工件后自动重新扫描,逐层“剥洋葱”式地完成整框物料的抓取。
在算法层面,前置优先级抓取路径规划成为关键。系统不是随机选一个工件去抓,而是综合考虑抓取难度、暴露程度、周围工件影响等因素,优先选择“最好抓”的工件,最大化效率的同时最小化碰撞风险。动态避障算法确保机械臂在深框狭小空间内的运动安全。
在执行层面,“视觉+力控”双重纠偏闭环将末端定位精度控制在毫米级以内。即使移动底盘停靠位置存在偏差,系统也能通过末端视觉二次定位和力反馈实时修正,确保抓取稳定可靠。
在系统层面,全维度坐标统一成为基础保障。移动底盘、机械臂、视觉系统共用一套坐标系,从源头上消除了多部件联动产生的坐标错位问题。标准化工业协议适配层让机器人可以直接对接工厂现有的中控系统,无需改造原有硬件设施。
深框上下料的实际价值
一台成功部署的深框上下料机器人,带来的价值是多维度的:
效率提升方面,双臂协同作业模式下,单框工件的处理效率较人工实现翻倍提升。机器人可以7*24小时连续作业,不存在疲劳降速。
质量稳定方面,机器人每次抓取的力度和姿态都经过精确计算,不会像人操作那样因疲劳或疏忽造成工件磕碰损伤。
安全保障方面,工人不再需要弯腰探入深框作业,彻底消除了腰肌劳损、工件砸伤等职业伤害风险。
数据打通方面,机器人实时回传工位状态、作业进度、物料完成情况,支持工厂MES系统远程下发任务、监控产线运行状态,为智能工厂的数据底座补齐了关键一环。
从单机突破到多机协同
深框无序抓取的技术突破,其意义不仅限于上下料这一个环节。它验证了机器人在复杂、非机构化工业环境中自主作业的能力,为更广泛的场景应用铺平了道路。
当机器人能够在深框这种“极端工况”下稳定工作时,它在更简单的场景——比如传送带上下料、料架取放、托盘拆码——中自然更加游刃有余。深框抓取的技术能力,正在成为衡量机器人上下料方案成熟度的“标尺”。
随着多机协同调度技术的成熟,未来的上下料场景将呈现这样的画面:多台机器人在同一条产线上分工协作,有的负责深框取料,有的负责机床上下料,有的负责成品码垛,由统一的大脑协调节拍和优先级。这不是远景规划,而是正在发生的产业现实。